
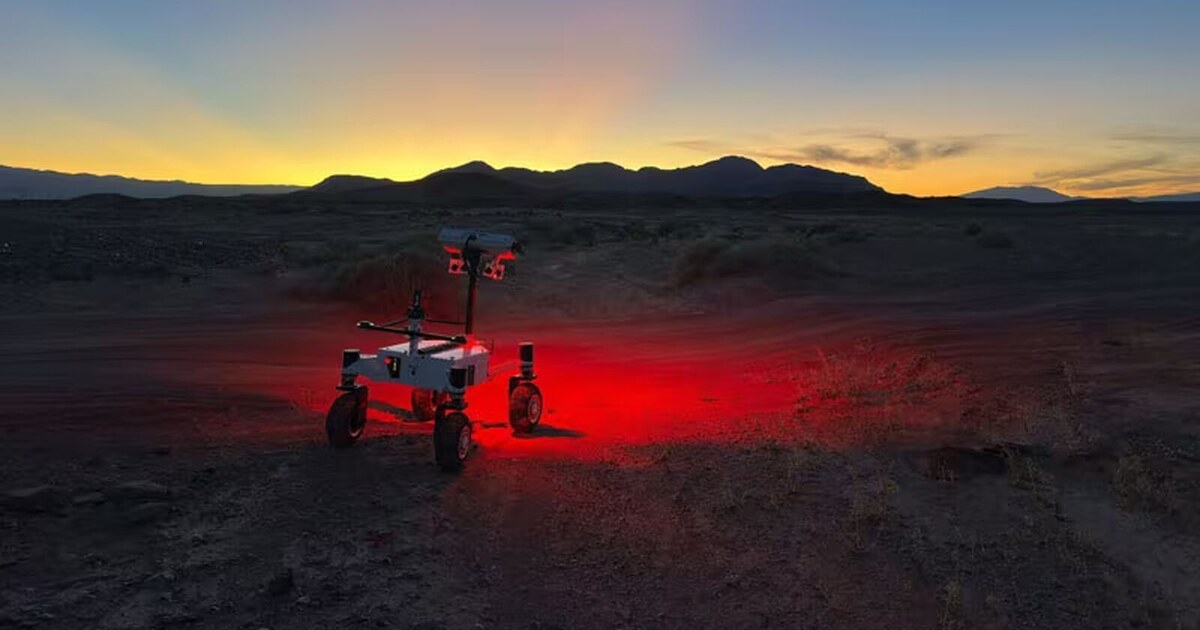
NASA испытала в пустыне Колорадо экспериментальный ровер ERNEST, разработанный Лабораторией реактивного движения JPL. Благодаря активной подвеске аппарат может менять способ передвижения, двигаться боком и преодолевать препятствия, похожие на каменные уступы. Технологии проверяют для будущих миссий на Луне и Марсе, где роботам предстоит работать на крутых склонах и в условиях сложного освещения.
26 километров за неделю
В марте ERNEST прошёл около 26 километров за семь дней испытаний и провёл в движении 37 часов, почти не требуя вмешательства инженеров. На отдельных участках его скорость достигала 1 км/ч. По оценке NASA, на сложном рельефе это примерно в десять раз быстрее обычного темпа автономного передвижения марсоходов Curiosity и Perseverance, которым часто приходится останавливаться, чтобы оценить маршрут и передать данные на Землю.
Подвеска подстраивается под рельеф
В отличие от предыдущих роверов NASA, использовавших пассивную подвеску, ERNEST оснащён активной системой. Она перераспределяет нагрузку между колёсами и помогает выбирать подходящий манёвр. Аппарат способен ехать обычным ходом, двигаться «змейкой» или боком, а также преодолевать уступы, переставляя колёса. Когда сложные манёвры не нужны, ровер может переключиться в более экономичный пассивный режим. Это особенно важно для лунных аппаратов, которым приходится беречь энергию.
Систему управления обучали с помощью метода обучения с подкреплением. Инженеры создали цифровую модель ровера, использовали данные о его поведении на разных грунтах и проводили виртуальные испытания. Затем алгоритмы проверили на площадке Mars Yard, имитирующей песчаные гребни, каменные завалы, ступени и крутые склоны. Такой подход позволяет отрабатывать управление до дорогих полевых испытаний.


